AIネイティブシリーズ・The Visionboard
Life GPS, 2019→2026:最初のプランナーが掴んだ本質、死んだ理由、そしてAIネイティブ再構築が加える3つの臓器
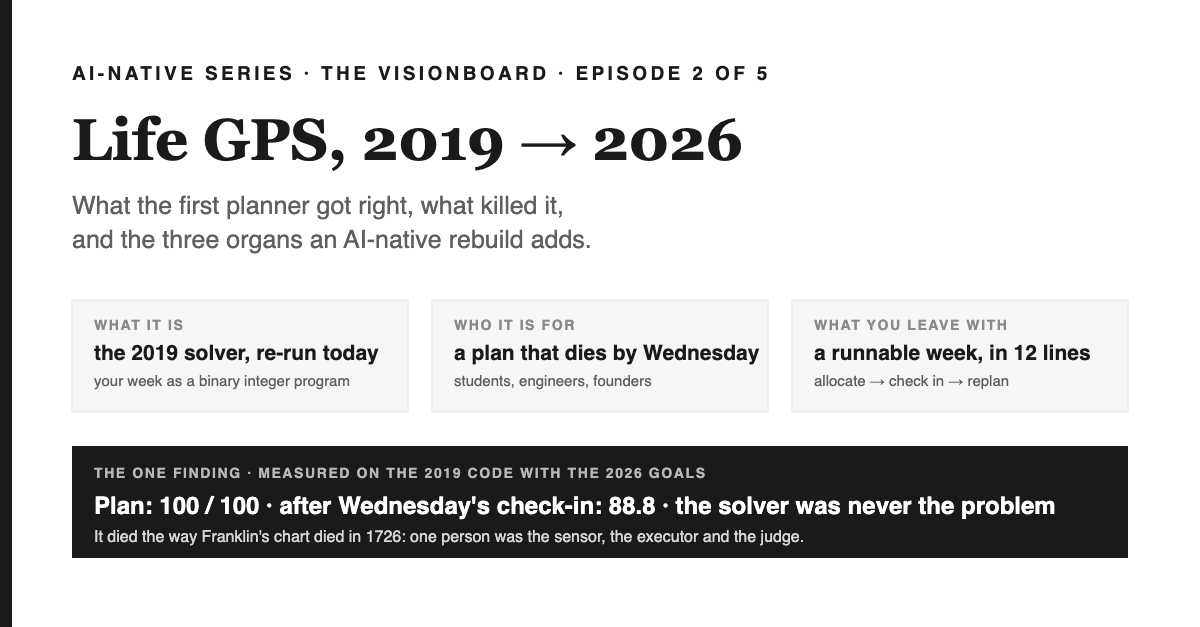
1分でつかむ要点 — 読み終えたとき手に残るもの
これが何か。 これが始まりのエピソードだ。Life GPSは2019年4月、Rで自作したプランナーである。重み・下限・上限つきのタスクを渡すと、1週間をバイナリ整数計画で詰め、火曜日が崩れたら過去を凍結して残りを再計算する。今日、そのままのコードを2026年の目標で動かし、なぜうまく動いたものが捨てられたのかを考えた。
なぜ意味があるのか。 水曜日までに計画が死んだ経験があるなら、ここでの診断はそのまま使える。プランナー自体は正しかったのに、ループは死んだ。なぜか?センサーも実行者も判定者も、すべて1人の人間だったからだ。フランクリンも1726年に同じ壁にぶつかっている。エンジニアにとって、このエピソードはAIネイティブな再構築に必要な3つのフィードを名指しし、絶対に自動化してはいけないものを示す。
できること。下の12行サンプルで自分の1週間を実際に通してみよう(コードは公開・MIT)。そのうえで、3つの「臓器」のうち、どれをまだ手動で回しているかを確かめてほしい。それこそが、あなたのループを止める死因になる。
The Visionboard — シリーズの背骨
- Visionboard:人が実行から手を離し、設計と監督・承認に徹する形で再構成したLife GPS 第1話
- Life GPS, 2019→2026:最初のプランナーが正しかった点と、それを殺したもの この回
- Life GPS for one person:日々のディレクターの所作と、エージェントが踏み込めない領域 第3話
- Life GPS for a small team:人ではなく役割、負荷は制約として扱う 第4話
- ビジョンボードのスコアボード:動いたもの、動かなかったもの、そして反証条件付きの3つの未来 第5話
Life GPSとは何か、この回は誰のためか、なぜ起源が重要なのか
このシリーズの設計は、すべてたった一つの小さなプログラムから始まった。Visionboardのエージェントやトリップワイヤ、署名といった仕掛けが意味を持つには、まずそれらが何に取り付けられ、なぜ壊れたのかを見ておく必要がある。それが今回の役目だ。これは歴史であり、解剖であり、3人の読者に向けて書いている――本物のオプティマイザーが現実の1週間にどう効くか見たい学生、制約条件の中身を知りたいエンジニア、そして良いシステムが放置で死ぬのを見て「なぜ」を言語化したい創業者だ。
Life GPSが生まれたのは2019年4月。6年後、その瞬間を会社規模の記事でこう書いた――学ぶことが多すぎて時間が足りず、どんなに厳密な週次計画も水曜には崩壊していた。だから自分を立て直すための小さなアプリを作った。イメージはカーナビだ。曲がり角を逃しても地図全体を読み直さず、「今いる場所から次に最適な手を示す」。コードはRとShinyで書き、GitHubに置き、Medium記事も添えた。2026年7月には、頭脳はそのままにPythonへ移植し、フォームではなくライブラリ兼APIにした。
この回が証明すべき主張はこれだ。2019年のプログラムは正しかった――だが、正しさだけでは足りなかった。まずは絵、次に証明、そして解剖だ。
一枚の絵──自炊と、抜群に優れた買い物リスト
料理の階段で最初の一歩は「自分のために料理する」ことだ。今週は何が大事か(たんぱく質、緑のもの、ご褒美ひとつ)、それぞれどれだけ必要か(野菜入りディナーは最低3回、デザートは最大1回)を自分で決めて、一度だけ買い出しに行く。だが火曜日、予定外のことが起きる。帰宅が遅くなり、鶏肉はそのまま、翌日の計画も崩れる。腕のいい料理人はここで一週間を投げ出したりしない。冷蔵庫に何が残っているかを見て、そこから残りの食事を組み直す。
Life GPSは、その料理人の買い物リストをソルバーにしたものだ。唯一の賢い工夫は「再計画」。地図と現実が一対一で対応している。
| 自炊 | Life GPSのハンドル(2019年R、2026年Python) |
|---|---|
| 今週大事なこと、その量 | a Task と weight, min_hours, max_hours、オプション min_daily / max_daily / deadline_hour |
| 今週の食事スロット | 時間スロット(決定変数)x[slot, task] ∈ {0, 1} |
| 冷蔵庫を「大事なもの」で最大限に満たす | Σ(タスクに使った時間 ÷ 最大時間)× 重み(スケール済み)を最大化──完璧な一週間はスコア100 |
| 1つのスロットで2回分のディナーは作れない | 制約C3:1時間スロットにつきタスクは最大1つ |
| 野菜ディナーは最低3回、デザートは最大1回 | C1/C2:タスクごとの週単位の下限・上限、C6/C7:日単位の下限・上限 |
| 火曜日が来た──冷蔵庫から再計画 | replan():過ごした時間を固定し、すべての予算からそれを差し引き、締切をずらし、残りの日だけ再ソルブ──モデル予測制御 |
| 「今週はどうだった?」 | 満足度スコア(0〜100)と、タスクごとの達成率 |
証明:2019年の頭脳を2026年の目標で走らせた
life_GPS リポジトリ(PuLP + CBC、2019年の関数を忠実に移植)で解いたlpSolve 関数)を2026-09-06に実行した。1回のみ、決定的であり、研究目的ではない。[MEASURED]2026年の3つのトラックを、2019年のプログラムが求める形に書き直した。収益タスク(1つのオファーの価格設定と販売、最低10時間、最大20時間、1日5時間まで)、研究タスク(自己改善型エージェント型システムの研究とその品質管理応用、8〜15時間)、神と家族、チームメイトと歩む日記(毎日きっかり1時間)、週1回の1対1弟子訓練、信仰と仕事に関する記事、月例フェローシップ講話の準備。重みはRの仕様通り10から5まで。
from life_gps import allocate, replan, PlanRequest, Task, CheckIn, RealizedTask

req = PlanRequest(days=5, hours_per_day=10, tasks=[
    Task(name="Revenue: price + sell one offer", weight=10, min_hours=10, max_hours=20, max_daily=5),
    Task(name="Research: RSI-os / QMS-os",       weight=8,  min_hours=8,  max_hours=15, max_daily=4),
    Task(name="Daily journal",                   weight=9,  min_hours=5,  max_hours=5,  min_daily=1, max_daily=1),
    Task(name="Weekly 1:1 discipleship",         weight=7,  min_hours=1,  max_hours=2,  max_daily=2),
    Task(name="Faith & work article",            weight=6,  min_hours=2,  max_hours=4,  max_daily=2),
    Task(name="Prep monthly fellowship talk",    weight=5,  min_hours=1,  max_hours=2,  max_daily=1),
])
plan = allocate(req)                     # score 100.0 — every task at its cap
up = replan(CheckIn(request=req, days_elapsed=2, realized=[
    RealizedTask(task="Revenue: price + sell one offer", hours_done=3),
    RealizedTask(task="Research: RSI-os / QMS-os", hours_done=2),
    RealizedTask(task="Daily journal", hours_done=2),
    RealizedTask(task="Weekly 1:1 discipleship", hours_done=1)]))
# up.score == 88.8 — "Re-solved the remaining 3 day(s). Frozen past: Revenue 3h, Research 2h, Journal 2h, 1:1 1h."
ソルバーは50スロットすべてを埋め、各上限をきっちり満たした。収益20/20、研究15/15、日記5/5、他も最大値。スコアは100。その後、現実的な水曜日を入力した:2日分は消化済み、収益作業は10時間のはずが3時間、研究は2時間、日記は継続。その時間を凍結し、すべての予算から差し引き、残り3日分だけ再計算した。スコアは88.8。凍結内容を明示するメッセージ付き。最も遅れていた収益タスクが、残りスロットの大半を占めた。これが、7年前に書いた整数計画によるカーナビのリルートだ。
[DEF]正確に名指しすべきことが2つある。brain はバイナリ整数線形計画である。変数は{0, 1}、目的関数も制約も線形、CBCの分枝限定法で厳密に解かれる。trick はリシーディングホライズン制御だ。毎回のチェックインごとに、現状から残り期間だけを再計算する。産業プロセス制御では1970年代後半からこの方式(Richaletら1978年; CutlerとRamaker 1980)が使われており、だからこそ会社記事では「ロボットが使うのと同じMPCループ」と呼んでいる。Life GPS自体に新規性はなかった。1週間への応用が新しかった。
検死報告:フランクリンの表と同じ死に方
[EVIDENCE]私のアプリより300年前、Benjamin Franklinは同じループを紙で作った。彼のAutobiography 第2部で、1つの徳ごとに1ページの帳面をこう記している:"I ruled each page with red ink so as to have seven columns, one for each day of the week, marking each column with a letter for the day."(訳:各ページを赤インクで引いて7列に分け、各曜日ごとに1列、各列に曜日の頭文字を記した)過ちがあれば黒点を記入した。各徳目に1週間厳格に取り組み、1コース13週、年4コース。うまくいったが、やがて続かなくなった:"I went through one course only in a year, and afterwards only one in several years, till at length I omitted them entirely, being employ'd in voyages at sea and divers engagements in business rendering my attendance to them very difficult."(訳:1年に1コースしかできず、やがて数年に1コースとなり、ついには全くやらなくなった。海への航海や様々な仕事で出席が非常に困難になったためである)
感情ではなく構造を見てほしい。フランクリンのループには設計されたグリッド、毎晩のセンサー、日中の実行者、夜の判定者がいた。すべての役割がフランクリン自身だった。ループの処理量は一人の注意力で上限が決まり、その注意が海に向かえばループも一緒に消えた。
[EVIDENCE]Life GPSもまったく同じ死に方をした。8月に自分で検死報告を書いたので、具体的に説明できる。3つのフィードは手入力が必要だった。weights:「Learning = 10, Play = 6」、完全に直感で決めて見直しなし。tasks and rules:毎週手で打ち直す表。常に古びていた。そのフィードバック:1日2回の自己採点。8月の記事は5語でこう言っている:「A chore, so I stopped.」(訳:面倒になったのでやめた。)サットナビは動いていたが、運転手が曲がり角を報告しなくなった。
ロックとレイサムの目標設定理論――この分野を30年支えてきた大黒柱――は、たいてい「具体的で難しい目標は『ベストを尽くせ』より効果的」という見出しで語られる。だがプランナーにとって本当に重要なのは、その条件文だ。つまり効果が現れるのは、進捗に対するフィードバックがある場合である。Life GPSには、私が入力しない限りフィードバックがなかった。フランクリンも、赤インクの本に向かわない限り何もなかった。どちらのループも、人間が疲れた瞬間に「開放系」になり、具体的で難しい目標もフィードバックがなければ、ただの難しい目標に過ぎない。
AIネイティブな再構築がもたらすのは、より賢い頭脳ではなく、三つの臓器だ
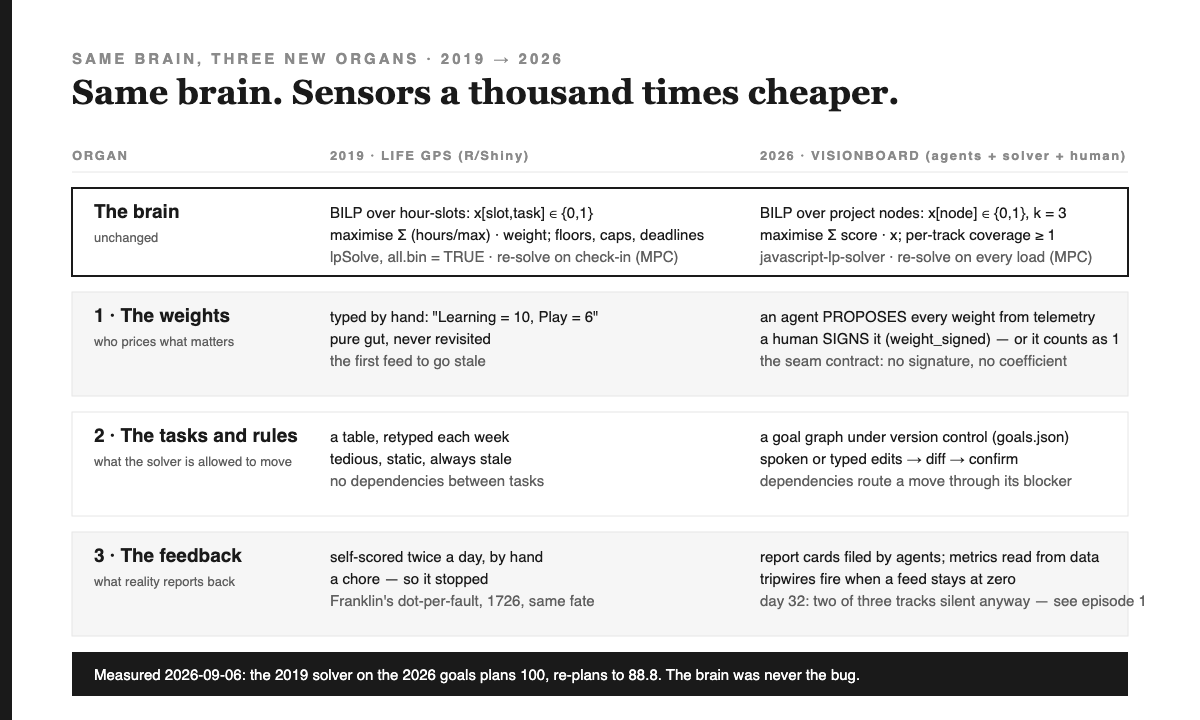
[DESIGN]「AIネイティブ」と聞くと、多くの人はモデルがソルバーを置き換えるものと思いがちだが、それは絶対にしてはならない。言語モデルにプランを2回尋ねれば、2つの異なる制約違反の答えが返ってくる――これはsolver article(訳:ソルバー記事)および2024~2025年の引用研究の発見だ。頭脳はソルバーのまま残す。モデルが得意なのは、人間が手で回していた三つのフィードだ。
臓器1:重み。2026年には、エージェントがテレメトリを読み取り、各ノードの重要度を署名トレイに提案する。人間が署名すればその重みが採用され、しなければ重みは1になる。この臓器だけは人間が残る。エピソード1では、人間が現れなかった場合どうなるかを測定した:32日間で署名ゼロ。
臓器2:タスクとルール。手で打ち直していた表は、依存関係付きのバージョン管理下のゴールグラフになった。編集内容を話せば差分が見え、確認できる。ノードがブロックされていれば、移動はブロッカー経由でルーティングされる。2026年のPython移植版にはすでにその種がある:intake()――「MVPを出荷、毎日瞑想、8時間×5日」といった指示を検証済みリクエストに変換するものだ。フォームが一文になった。
臓器3:フィードバック。実際に作業したエージェントが提出するレポートカード、データから読み取る先行指標、そして――この臓器こそフランクリンと私を殺したものだが――フィードがゼロのままなら発火するトリップワイヤ。エピソード1ではその限界も記録した:トリップワイヤは32日目に正しく発火したが、3トラック中2つは1か月経ってもカードがゼロだった。誰も読まないトリップワイヤは、誰も見ないフランクリンの本の黒点と同じだ。
この最後の一文が、2019年から2026年への全移行だ。センサーは千倍安くなったが、ジャッジは変わらない。次回はそのジャッジについて語る。
30分で作る:契約
INPUTS
  tasks[]   : {name, weight, min_hours, max_hours, min_daily?, max_daily?, deadline_hour?}
  horizon   : days × hours_per_day  (slots = days · hours_per_day)
  check-in  : {days_elapsed, realized[{task, hours_done}]}
OUTPUTS
  plan      : schedule[day][hour] → task | "", score 0..100, fulfilment[{task, scheduled, demand, rate}]
  replan    : the same, for the remaining days only, plus a message naming the frozen past
INVARIANTS (tests first)
  one task per slot; every task within [min_hours, max_hours]; daily floors/caps hold
  infeasible ⇒ feasible=false with a message naming what to loosen — never a silent best-effort
  replan never edits the past: scheduled(before check-in) is frozen, budgets are reduced by hours_done
STOP RULE
  a task whose demand is already met leaves the remaining horizon
DELIBERATELY MISSING
  any weight the human did not type; any feedback the human did not type  ← the organs episode 3 supplies
PuLPと同梱のCBCソルバーを使うこと――公開リポジトリと同じだ。50個のバイナリ変数なら1秒もかからず解ける。10時間×30日でも余裕だ。難しいのはソルブではない。意図的に抜かれている2行こそが難所だ。
同じ話、5つの出口
| 読者 | このエピソードがあなたに託す決断 | やるべき一手 |
|---|---|---|
| 学生 | 1週間は割り当て問題だ。厳密なソルバーなら難なくさばける | 下の12行を自分の週にそのまま流し、どれか1つ制約を破ってメッセージを見よ |
| エンジニア | モデルをソルバーにしてはいけない。ソルバーに食わせる材料として使え | 自分のシステムの3つのフィードを書き出し、どれが人力入力か印をつけよ |
| 創業者 | どれだけ正しいツールでも、手動フィードバックのままでは必ず放置で死ぬ | 今週、1つフィードバックフィードを自動化し、自分抜きで動く状態にせよ |
| 経営者 | 「計画がある」だけでは「ループがある」ことにはならない。ループには人間以外のセンサーが要る | 最重要イニシアチブについて、進捗数値を誰がどれくらいの頻度で入力しているか確認せよ |
| 投資家 | 参入障壁は脳(ソルバー)ではなく、他社がまだ配線していない安価なセンサーで決まることが多い | チームが最初に自動化したフィードはどれか、なぜそれだったのか尋ねよ |
パターン・アンチパターン・仕組み
パターン 厳密に解く。現状から再解決する。過去を凍結する。凍結した過去をメッセージで明示する。不可能な場合はどこを緩めればよいか報告する。
アンチパターン 言語モデルに割り当てをさせる。重みを一度だけ入力して見直さない。フィードバックが人間頼み。週を丸ごと捨てて再計画する。
仕組み リーディングホライズン最適化は、状態推定が新鮮な限り計画を生かし続ける。状態推定が新鮮なのは、センサーが疲れた人間でない限りだ。
第一原理を一文で。 計画は状態の関数であり、センサーを握る者が、その計画が生きているかどうかを決める。
出口テスト
- は、すでに過ぎた2日間に何をする?
replan()(その2日を凍結し、各予算からその時間を差し引き、締切をずらし、残りだけを解く)(その2日を凍結し、各予算からその時間を差し引き、締切をずらし、残りだけを解く) - Life GPSが人間の手で入力していた三つのフィードを挙げよ。そのうち、どれが死因となったか?
- 2026年の再構築で意図的に人間のまま残した唯一の臓器は何か。そしてエピソード1はそれについて何を測定したか?
リアリティ・ミッション
自分の場合:上の例にある日次ジャーナルタスクは、リレーションシップトラックのセンサーだ。ソルバー上では1日きっかり1時間、そして人間が疲れたときに真っ先に止まるタイプのフィードである。エピソード3が公開される前に、このジャーナルはボードが読めるレポートカードへと変わり、リレーションシップトラックが初めてnullでない読み取り値を得ることになる。
あなたの場合:自分の1週間を6つのTask行で書き出せ。まだ実行しなくていい。自分が入力した重みを見て、その数字がどこから来たのかを考えよ。その答えが臓器1であり、次回エピソードの主題だ。
次に読む
The Visionboard エピソード2The Visionboard。主張はクラスごとにタグ付けされている——定義、設計選択、証拠、計測、未解決問題。2019年のコードは記憶ではなく再実行されたものであり、上記の数値はその実行から得られ、リポジトリのリサーチドシエに記録されている。docs/plans/.
参考文献
- Paul Wu,Life GPS, github.com/wjlgatech/life_GPS — 2019年4月25日作成(R/Shiny、関数
DaysOfFulfillment001内)。makingHistory_functions.R2026年7月6日にPythonへ移植(life_gps/allocator.py,engine.py,intake.py)。MIT。上記の数値は2026年9月6日に実行したもの。 - Paul Wu, Life GPS — 変化に合わせて適応し、これからの一日を優先順位づけするスマートプランナー、Medium、2019年。ブラウザ専用で公開(Cloudflareによりfetcherはブロック);リポジトリREADMEからリンク。
- Benjamin Franklin, The Autobiography of Benjamin Franklin、第二部「Plan for Attaining Moral Perfection」節。パブリックドメイン;Project Gutenberg #20203。両引用文は2026年9月6日にGutenbergテキストと逐語照合済み。
- J. Richalet, A. Rault, J. L. Testud, J. Papon, "Model predictive heuristic control: Applications to industrial processes," Automatica 14(5), 1978年;C. R. Cutler and B. L. Ramaker, "Dynamic matrix control — a computer control algorithm," Joint Automatic Control Conference, 1980年。
- Edwin A. Locke and Gary P. Latham, A Theory of Goal Setting and Task Performance、Prentice Hall、1990年 — フィードバック条件。
- Paul Wu, I Built My Company's Brain in 2019 and Mistook It for a To-Do List、2026年8月 — 上記引用の三つの枯渇したフィードについて。
- Paul Wu, 問題はモデルに書かせ、答えはソルバーに署名させる。、2026-08-04 — LLM-Modulo、OptiMUS、そしてseam contractについて。
- Paul Wu、The Visionboard、エピソード1、2026-09-06 — 本文で参照されているday-32の計測。